domenica 30 settembre 2018
venerdì 10 novembre 2017
batteria al litio 4s2p
Assembliamo una batteria al litio 4s2p composta da 8 celle 18650.
Queste sono composte esternamente da:
(1) scocca cilindrica coperta da una guaina termorestringente
(2) anello isolante intorno al polo positivo
(3) polo positivo
(4) polo negativo completamente piatto
Le celle saranno accoppiate a due a due in parallelo (2p) e le quattro batterie che otteniamo saranno vollegate in serie (4s).
lo schema 4s2p con cui colleghiamo le batterie è il seguente:
Guaina termorestringente
con la guaina avvolgiamo il pacco batterie
Circuito per la protezione e bilanciamento
con il seguente circuito proteggiamo il pacco batterie
Product Introduction:
1.Model:4 serial 14.8V 8A protection board
2.Size:18*53*3mm
3.Operating Current:0.5A-8A
4.Overcharging Protection Voltage:single cell 4.20V+/-0.025V
5.Overdischarging Protection Voltage:single cell 2.80V+/-0.1V
6.Short Circuit Protection:yes
7.Application Fits:3.7V cell/4 serial
8.Load Power
1.Model:4 serial 14.8V 8A protection board
2.Size:18*53*3mm
3.Operating Current:0.5A-8A
4.Overcharging Protection Voltage:single cell 4.20V+/-0.025V
5.Overdischarging Protection Voltage:single cell 2.80V+/-0.1V
6.Short Circuit Protection:yes
7.Application Fits:3.7V cell/4 serial
8.Load Power
Notice:
1.First solder B-,then solder B1+,to B2+;next B3+,finally solder B+
2.Output port P-,P+,the soldering sequence is casual
3.When soldering protection board,the touch time between soldering iron and protection board should not be too long,within 1.5s is the best
2.Output port P-,P+,the soldering sequence is casual
3.When soldering protection board,the touch time between soldering iron and protection board should not be too long,within 1.5s is the best
venerdì 29 settembre 2017
martedì 19 settembre 2017
lunedì 8 maggio 2017
Fine A.S. 2016/2017
Il braccio robotico a 6 gradi di libertà realizzato dalla classe VM

Esploso
programma di Sistemi IIIM A.S. 2016/2017
programma di Sistemi IVM A.S. 2016/2017
programma di DPO IVM A.S. 2016/2017
programma di DPO VM A.S. 2016/2017
programma di Sistemi VM A.S. 2016/2017
Domande di fine anno per la IIIM
- Disegnare il simbolo del diodo;
- Come si comporta il diodo al passaggio della corrente?
- Scrivere e spiegare la legge di Ohm
- Disegnare il simbolo della resistenza;
- Come si comporta la resistenza al passaggio della corrente?
- Cosa è il duty cycle di un’onda quadra? Fare un esempio numerico.
- Cosa si intende per PWM?
- Cosa è uno shield per arduino?
- Cosa è uno sketch di arduino?
- Quali sono i pin principali di arduino?
- Cosa sono i pin TX ed RX?
- Cosa è un LED?
- Come si calcola la resistenza da associare ad un LED? Fare un esempio.
- Disegnare il simbolo di un transistor.
- Spiegarne il funzionamento di un transistor utilizzato come interruttore.
- Cosa è e come si può usare il ponte ad H?
- Cosa è un driver per motore in corrente continua?
- Spiegare cosa è una variabile ed elencare i tipi utilizzati da arduino.
- Spiegare le seguenti istruzioni standard di Arduino:
pinMode(pin,mode)
digitalWrite(pin,value)
analogWrite(pin,value) digitalRead(pin) analogRead(pin)
mercoledì 2 novembre 2016
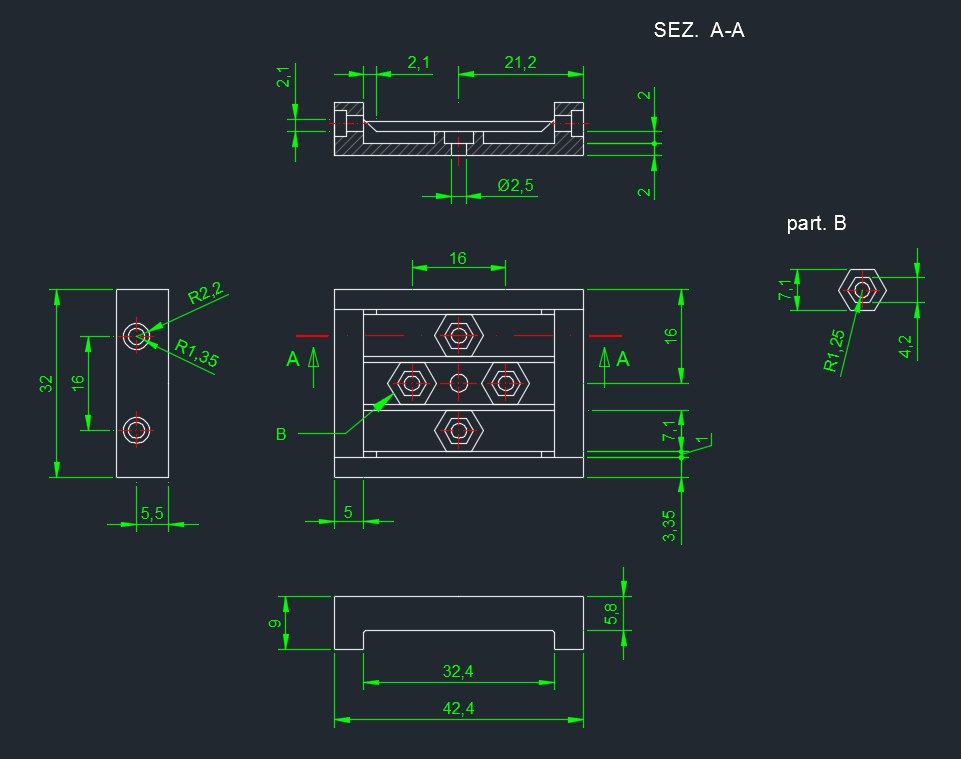
Test di disegno e progettazione
“Un uomo e' ricco in proporzione al numero di cose di cui può fare a meno.”
da Vita nei Boschi di Henry David Thoreau
Ecco il pezzo da realizzare in 2D con Autocad ed in 3D con inventor
IVM
buon lavoro
da Vita nei Boschi di Henry David Thoreau
Ecco il pezzo da realizzare in 2D con Autocad ed in 3D con inventor
VM
IVM
buon lavoro
venerdì 30 settembre 2016
Documentazione per motori e servocomandi
12V 485rpm Econ Metal Gearmotor
Specifications
- Current (No Load): 0.10A
- Current (Stall): 3.8A
- Torque (Stall): 106.28 oz-in (7.65 kgf-cm)
- Gear Material: Metal
- Gearbox Style: Straight Cut Spur
- Motor Type: DC
- Output Shaft Diameter: 4mm (0.1575”)
- Output Shaft Style: D-shaft
- Output Shaft Support: Bushing
- Electrical Connection: Male Spade Terminal
- Operating Temperature: -10°C ~ +60°C
- Mounting Screw Size: 3mm
- Product Weight: 0.19lb (3.05oz)
38mm Aluminum Omni Wheel
foto del driver per 4 motori CC da usare sul rover omnidirezionale
Dynamixel AX-12A Robot Servo
http://support.robotis.com/en/product/dynamixel/ax_series/dxl_ax_actuator.htm
| Specification | |
| Weight | 54.6g |
| Dimension | 32mm x 50mm x 40mm |
| Gear Ratio | 254 : 1 |
| Operation Voltage (V) | 12 |
| Stall Torque (N.m) | 1.5 (12V) |
| Stall Current (A) | 1.5 |
| No Load Speed (RPM) | 59 (12V) |
| Motor | Cored Motor |
| Minimum Control Angle | about 0.29 degrees x 1,024 |
| Operating Range | Actuator Mode : 300 degrees Wheel Mode : Endless turn |
| Operating Voltage | 9~12V (Recommended voltage : 11.1V) |
| Max. Current | 900mA |
| Standby Current | 50mA |
| Operating Temperature | -5°C ~ 70°C |
| Command Signal | Digital Packet |
| Protocol | Half duplex Asynchronous Serial Communication (8bit,1stop,No Parity) |
| Link (physical) | TTL Level Multi Drop (daisy chain type Connector) |
| ID | 254 ID (0~253) |
| Baud Rate | 7843bps ~ 1 Mbps |
| Feedback Functions | Position, Temperature, Load, Input Voltage, etc. |
| Material | Case : Engineering Plastic Gear : Engineering Plastic |
| Position Sensor | Potentiometer |
| Default Setting | ID #1 (1 Mbps) |
| DISEGNI: |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| tutti i disegni Dynamixel, Bioloid, Frames | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| FP04-F3 modificato | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
Iscriviti a:
Post (Atom)