classe IIIM
Disegnare lo schema elettrico relativo ai seguenti circuiti


VM


| Specification | |
| Weight | 54.6g |
| Dimension | 32mm x 50mm x 40mm |
| Gear Ratio | 254 : 1 |
| Operation Voltage (V) | 12 |
| Stall Torque (N.m) | 1.5 (12V) |
| Stall Current (A) | 1.5 |
| No Load Speed (RPM) | 59 (12V) |
| Motor | Cored Motor |
| Minimum Control Angle | about 0.29 degrees x 1,024 |
| Operating Range | Actuator Mode : 300 degrees Wheel Mode : Endless turn |
| Operating Voltage | 9~12V (Recommended voltage : 11.1V) |
| Max. Current | 900mA |
| Standby Current | 50mA |
| Operating Temperature | -5°C ~ 70°C |
| Command Signal | Digital Packet |
| Protocol | Half duplex Asynchronous Serial Communication (8bit,1stop,No Parity) |
| Link (physical) | TTL Level Multi Drop (daisy chain type Connector) |
| ID | 254 ID (0~253) |
| Baud Rate | 7843bps ~ 1 Mbps |
| Feedback Functions | Position, Temperature, Load, Input Voltage, etc. |
| Material | Case : Engineering Plastic Gear : Engineering Plastic |
| Position Sensor | Potentiometer |
| Default Setting | ID #1 (1 Mbps) |
| DISEGNI: |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| tutti i disegni Dynamixel, Bioloid, Frames | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
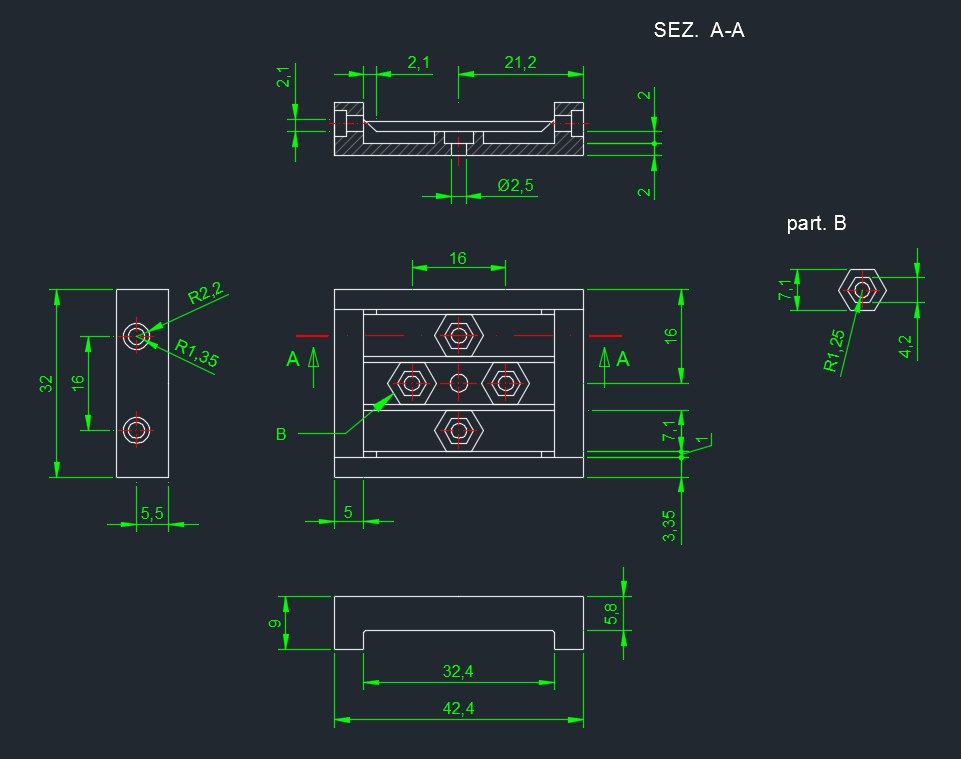
| FP04-F3 modificato | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||


